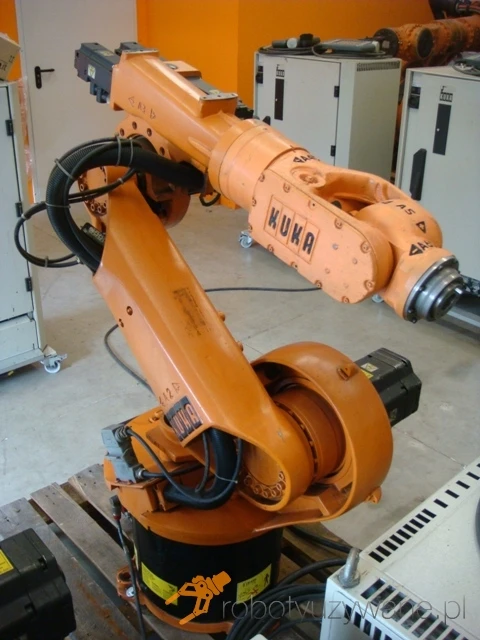
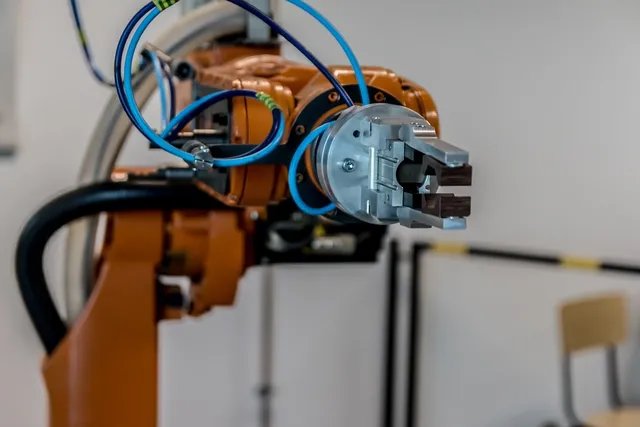
KUKA KR 15 Zapytaj o cenę
Podstawowe informacje o robocie:
|
Model: |
KR15-2 |
|
Kontroler: |
KRC1 |
|
Teach pendant |
KCP1 |
|
Rok produkcji: |
2001 |
|
Zasięg: |
1500mm |
|
Udźwig: |
15kg |
|
Masa: |
136kg |
|
System operacyjny: |
Windows95 |
|
Liczba przepracowanych godzin: |
15 000 |
|
Wejścia/wyjścia robota: |
20x I/O cyfrowe, Profibus |